Scala Robotics Simulator
43M → 32RL states, after redesign
A robotics simulator written in scala.
v2.0.1 · 16 Jan 2026checks passing
Robotics simulation, autonomous systems and developer tooling, in Scala and Python.
M.Sc. student in Computer Science and Engineering · University of Bologna · Expected March 2027
Peer-reviewed publication · Neural Networks, 202643M → 32RL states, after redesign
A robotics simulator written in scala.
v2.0.1 · 16 Jan 2026checks passing
7 / 24simulated parks, 0 collisions
S-Parking: A modular Carla Simulator project for simulating parking scenarios with sensor fusion and state machine control.
81parameter sets swept
Behaviour-based and swarm robotics in ARGoS/Lua: reactive control, subsumption, motor schemas and 50-robot aggregation. University of Bologna IRS course, 2024.
v1.1.0 · 19 Sep 2026checks passing
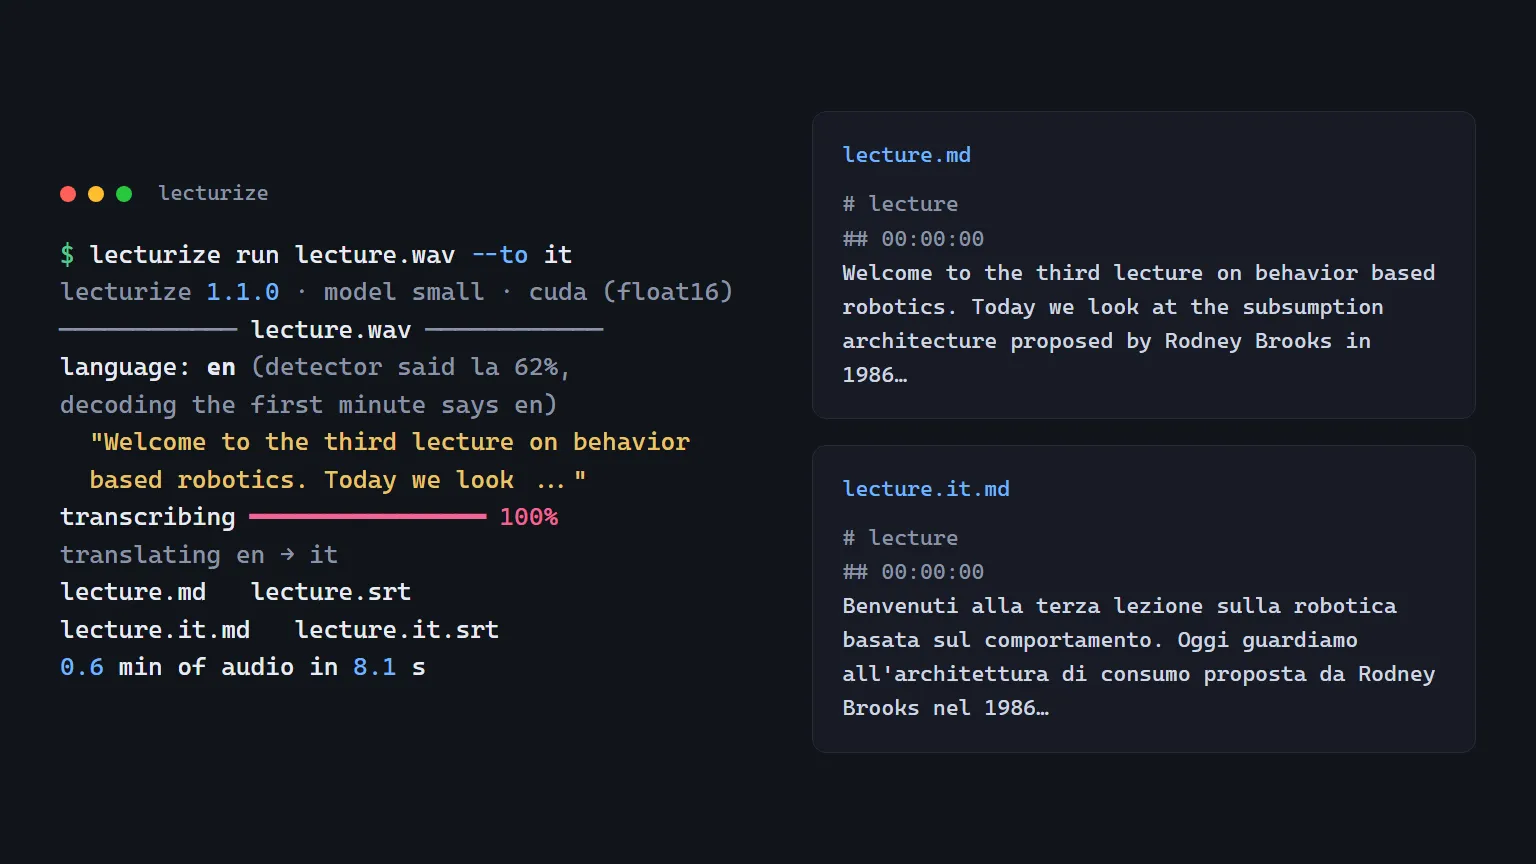
7× / 20×faster than real time, CPU / GPU
Turn lecture recordings into notes offline: resumable faster-whisper CLI, markdown chapters/SRT/docx, local translation to 50 languages, no PyTorch
v1.1.0 · 21 Sep 2026checks passinglecturize 1.1.0 on PyPI · 203 installs a month
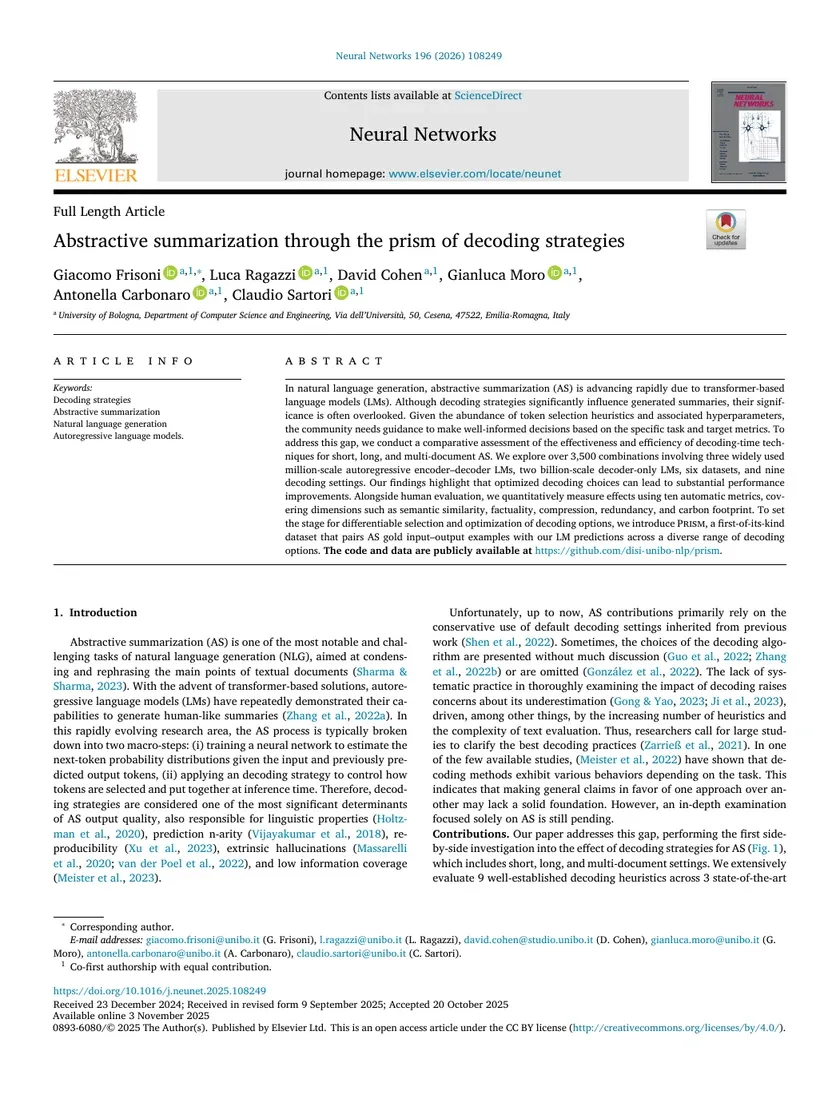
Neural NetworksVolume 196 · 108249 · open access
Giacomo Frisoni, Luca Ragazzi, David Cohen, Gianluca Moro, Antonella Carbonaro, Claudio Sartori
In natural language generation, abstractive summarization (AS) is advancing rapidly due to transformer-based language models (LMs). Although decoding strategies significantly influence generated summaries, their significance is often overlooked.